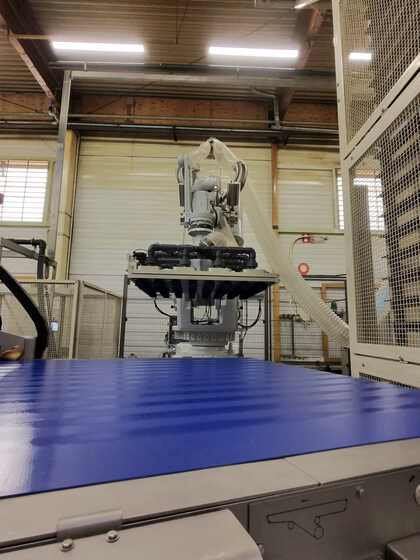
Ein heißes, poröses und fettiges Produkt zu entformen, ohne es zu markieren, ist der kritische Punkt von Backwarenlinien. Ein klassischer Sauggreifer scheitert hier zwangsläufig: Die offene Krume lässt den Unterdruck entweichen, und ein stärkeres Vakuum zerdrückt das Produkt. Für eine Madeleine-Produktionslinie in Frankreich hat TECH3D eine Roboterzelle konstruiert, die die übliche Logik umkehrt: einen Luftstrom regeln statt eines Unterdrucks und ein ganzes Blech in einem einzigen Zyklus entformen.
🌬️ Unsere Lösung: einen Volumenstrom regeln, keinen Unterdruck
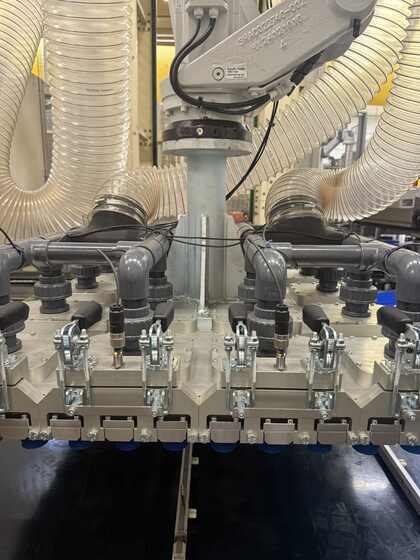
Ejektoren auf dem Markt regeln ein hohes Vakuum bei geringem Volumenstrom: ideal auf dichten Oberflächen, versagen sie bei einer porösen Krume. Unsere Zelle nutzt eine frequenzgeregelte Turbine mit hohem Volumenstrom, die die Leckage ständig ausgleicht – bei einem Unterdruck, der so gering ist, dass das Produkt nicht markiert wird. Die Leckage wird akzeptiert statt bekämpft: Dieser Prinzipwechsel macht das Entformen ohne Zerdrücken des Teils möglich.
Zwölf Greifleisten mit Faltenbalg-Saugern aus detektierbarem Lebensmittelsilikon werden in Dreiergruppen angesteuert. Nur die tatsächlich belegten Bereiche werden aktiviert. So bleibt der Unterdruck dort, wo er gebraucht wird, und der Griff lässt sich ohne Werkzeugwechsel an das Blechformat anpassen. Ein Vakuumschalter pro Leiste überwacht den Griff; die Erkennungsschwelle wurde in aufeinanderfolgenden Versuchen mit echtem Produkt ermittelt, denn ein Kreislauf mit ständiger Leckage, die sich mit zunehmender Fettverschmutzung verändert, lässt sich nicht nach Katalog einstellen.
📋 Technische Daten
| Greifkapazität | 96 Stück pro Zyklus (12 Leisten × 8) | Handhabung | ABB-Knickarmroboter |
| Taktung | 2 bis 9 Bleche pro Minute | SPS | Siemens S7-1200 |
| Erfolgsquote | ≥ 98 % | Visualisierung | SIMATIC-Bedienpult, rezeptgesteuert |
| Greifprinzip | Hoher Volumenstrom, geringer Unterdruck | Fernwartung | Industrierouter Ewon |
| Greifelemente | Faltenbalg-Sauger, detektierbares Lebensmittelsilikon | Sicherheit | Eingezäunte Zelle, verriegelte Türen, Not-Halt |
| Zonierung | Leisten in Dreiergruppen angesteuert | Integration | Anbindung an die bestehende Linienvisualisierung |
| Vakuumerzeugung | Frequenzgeregelte Turbine | Zielprodukte | Madeleines, Biskuits, weiche Produkte, heiß entformt |
| Griffkontrolle | Vakuumschalter pro Leiste | Ablage | Synchronisiertes aktives Abblasen |
🎯 Was den Unterschied macht
Griffkontrolle trotz Leckage
Bei einem Kreislauf mit ständiger Leckage, die sich mit der Fettverschmutzung verändert, kann ein Standard-Vakuumschalter nichts mehr unterscheiden. Die für diese Zelle gewählte Erkennungsschwelle wurde in aufeinanderfolgenden Versuchen mit echtem Produkt ermittelt, nicht durch theoretische Einstellung.
Ein Format, ein Rezept
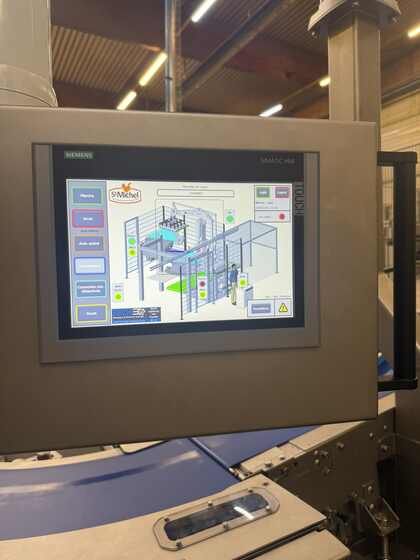
Bahn, aktive Leisten, Unterdruck und Taktung werden pro Rezept am SIMATIC-Bedienpult gespeichert. Der Produktwechsel erfolgt per einfacher Auswahl, ohne mechanischen Eingriff an der Zelle.
🛠️ Die TECH3D-Kompetenzen in diesem Projekt
Diese Zelle zeigt das gesamte Know-how, das wir unseren Industriekunden von der Studie bis zur Inbetriebnahme bieten:
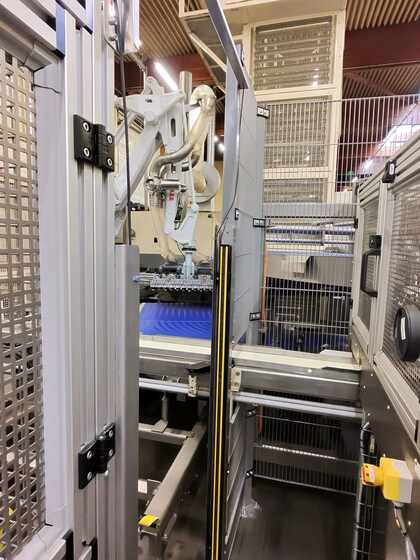
Robotik: Integration eines ABB-Knickarmroboters für die Handhabung und die Synchronisierung der Ablage mit den nachgelagerten Verpackungsmaschinen.
Automatisierung: Programmierung einer Siemens S7-1200 SPS und einer Visualisierung auf SIMATIC-Bedienpult, mit Rezeptsteuerung für Produktwechsel ohne mechanischen Eingriff.
Pneumatik und industrielle Vakuumtechnik: maßgeschneiderte Konstruktion eines Greifsystems mit geregeltem Luftstrom statt klassischem Unterdruck: frequenzgeregelte Turbine, Zonierung der Leisten in Dreiergruppen und Kalibrierung der Griffkontrolle durch Versuche mit echtem Produkt.
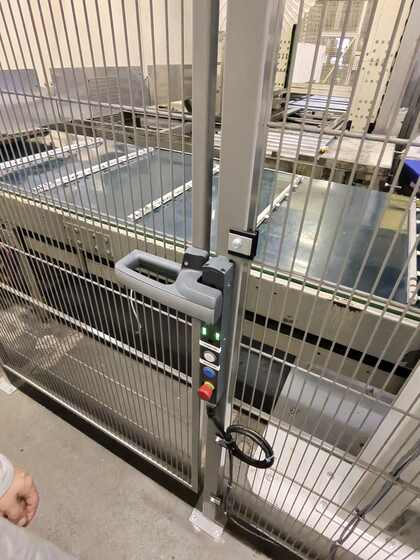
Maschinensicherheit: Konstruktion einer eingezäunten Zelle mit verriegelten Türen und Not-Halt, entsprechend den Anforderungen von Lebensmittellinien.
Fernwartung: Integration eines Ewon-Industrierouters für die Überwachung und Fernunterstützung der Zelle.
Systemintegration: Anbindung der Zelle an die bestehende Linienvisualisierung des Kunden, ohne Unterbrechung des Produktionsflusses.
Wie bei allen unseren Projekten wurden Studie, Konstruktion, Fertigung und Inbetriebnahme vollständig von unseren eigenen Teams auf Basis unserer Technologiebausteine durchgeführt.
📈 Ergebnisse in der Produktion
Die Zelle ist an einer industriellen Madeleine-Linie in Frankreich im Einsatz, mit einer Entformungs-Erfolgsquote von 98 % oder mehr, einer Taktung von 2 bis 9 Blechen pro Minute und einer Greifkapazität von 96 Stück pro Zyklus – also ein komplettes Blech, das bei jedem Durchgang des Roboters entformt und abgelegt wird.
🔄 Eine übertragbare Lösung
Das Greifprinzip mit geregeltem Volumenstrom ist nicht auf Madeleines beschränkt: Es lässt sich auf jedes poröse oder empfindliche, heiß entformte Produkt übertragen – Biskuits, weiches Gebäck und allgemein jedes Lebensmittel, bei dem ein klassischer Sauggreifer das Teil markiert oder zerdrückt. Jede Zelle wird weiterhin maßgeschneidert konstruiert, auf Basis unserer Technologiebausteine und der Anforderungen der jeweiligen Linie.
🧩 Warum TECH3D für Ihr Projekt?
Seit 2010 begleitet TECH3D Industrieunternehmen bei ihren Robotik- und Automatisierungsprojekten von seinem Standort in der Region Grand Est aus, nahe Straßburg, Metz und Nancy und unweit der deutschen Grenze. Jedes Projekt mit besonderen Greifanforderungen gehen wir mit derselben Methode an: Analyse von Produkt und Anforderung, maßgeschneiderte Konstruktion, dann Umsetzung und Betreuung per Fernwartung.
Sie haben ein schwieriges Greif- oder Entformungsproblem an Ihrer Linie? Kontaktieren Sie unser Team für eine Analyse Ihres Produkts und eine auf Ihren Prozess abgestimmte Empfehlung.